

把一只活蟑螂变成可以远程操控的微型侦察员,这件事听起来像科幻电影,但工程师们已经做了将近三十年。
早在1997年,科学家就开始尝试给昆虫植入电极,用电信号强行驱动它们转向或前进。这套逻辑说白了就是"发号施令",昆虫只是一个被动执行指令的移动平台,和遥控玩具车没有本质区别。这种方式有效,但粗糙,而且忽略了一个基本事实:昆虫是有生命的,它的反应会因个体、因时、因环境而不断变化,一套固定指令根本无法应对这种复杂性。
2026年,大阪大学森岛圭介教授领衔的国际研究团队,正式宣告这种单向控制模式的终结。
从"发号施令"到"学会倾听"
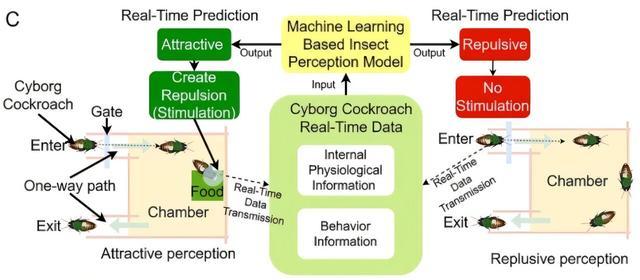
利用仿生蟑螂进行实时验证。机器学习感知模型根据实时生理和行为数据对昆虫状态进行分类:吸引状态会触发刺激以阻止其获取食物,而排斥状态则会停止刺激。图片来源:ROBOMECH Journal(2026)。DOI:10.1186/s40648-026-00344-7
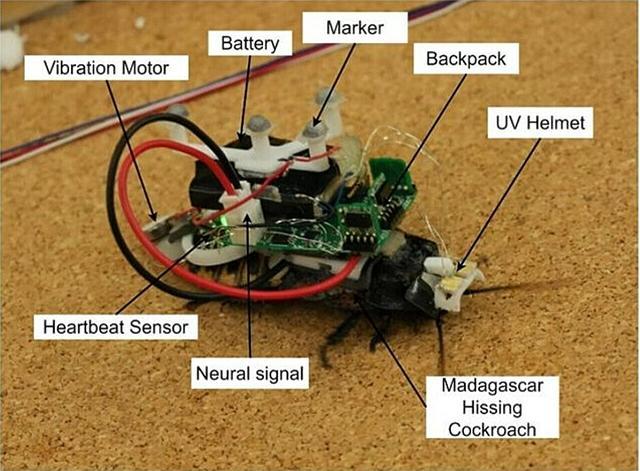
研究团队选择了马达加斯加嘶嘶蟑螂作为实验对象,为其定制了一套可穿戴式电子背包,能够同时采集三类生物信号:心跳活动、低频神经信号特征,以及身体运动数据。与此同时,背包上还集成了两种轻量级刺激装置,紫外线用于引导转向,振动用于促进前进。
这套硬件本身已经相当精巧,但真正的突破在于软件层面。研究团队将收集到的多维生物数据喂给机器学习模型,训练其在自然基线、紫外线照射、化学物质暴露、高温和食物等五种环境条件下,识别蟑螂当前的内部状态。
结果令人印象深刻。表现最佳的随机森林分类器,对五种环境状态的整体分类准确率达到93%,对自然状态和食物相关状态的识别尤为精准。
这意味着,AI不仅能看到蟑螂在做什么,还能"读懂"蟑螂现在处于什么状态,是平静的、趋向某种刺激的,还是正在主动回避威胁。
研究团队将这套闭环系统命名为"昆虫协同回路",英文缩写ISC。其核心逻辑是:当AI判断蟑螂处于吸引或平静状态时,适时施加刺激来引导方向;当判断蟑螂处于回避状态,比如感知到高温或化学威胁时,则主动停止干预,让昆虫依靠本能反应自行应对。这是一种真正意义上的双向协作,而非单向指令。
森岛教授对此的总结言简意赅:"关键的转变在于从'控制'转向'倾听'。"
穿过迷宫,只是一个起点
为了验证这套系统的实际效果,研究团队设计了一个包含多个房间的迷宫,其中设有食物诱饵区和需要回避的环境区。普通蟑螂在面对食物诱惑时往往驻足不前,无法完成穿越迷宫的任务。而由ISC闭环系统引导的半机械蟑螂,部分个体成功穿越了整个迷宫路径。
这个实验结果的意义不仅仅是"蟑螂走完了迷宫",它证明了基于内部生理状态的动态控制策略,在实际导航任务中具备可行性,而且干预次数更少、对昆虫的生理干扰更小。
从更宏观的视角来看,这项研究的潜在应用场景相当广泛。半机械昆虫体积小、能耗低、无需充电、能在极其狭小的空间内自由穿行,这些天然优势使其在灾难现场搜救、危险环境感知和结构损伤探测等领域极具吸引力。传统机器人在瓦砾堆或狭窄管道中往往无能为力,而一只配备传感器的半机械蟑螂,却可以轻松钻入其中。
更重要的是,ISC框架并不局限于蟑螂这一物种。研究团队明确表示,这套基于多维生物信号加AI解读的协同控制逻辑,理论上可以移植到其他生物体,也可以为新型环境传感系统提供设计参考。
"我们希望通过聆听生命系统的生理信号,为未来人工系统与生物体之间的沟通与合作奠定基础,"森岛教授说。这项研究发表于《ROBOMECH Journal》,是生物混合智能领域迄今为止最完整的闭环控制系统之一,而它真正开创的,或许是人与自然协作的一种全新可能。
智慧优配提示:文章来自网络,不代表本站观点。
华夏理财 轮胎寿命不是店家说了算!老司机都懂:这4个信号一出现该换就换
通牛网 LG电子前三季度累计营业利润达4万亿韩元 全事业部盈利
广证策略 新增3款手机端侧生成式AI备案,荣耀、小米、阶跃终端在列